
Dalle microbobine ai sensori EM nella navigazione medica
Un processo di produzione di microbobine può dare origine a uno dei componenti più piccoli all'interno di un dispositivo medico, eppure quel componente può influenzare le prestazioni dell'intero sistema di navigazione. Quando una microbobina induttiva viene integrata in un catetere, in una guida o in uno strumento chirurgico, può diventare l'elemento sensibile di un sensore elettromagnetico (EM).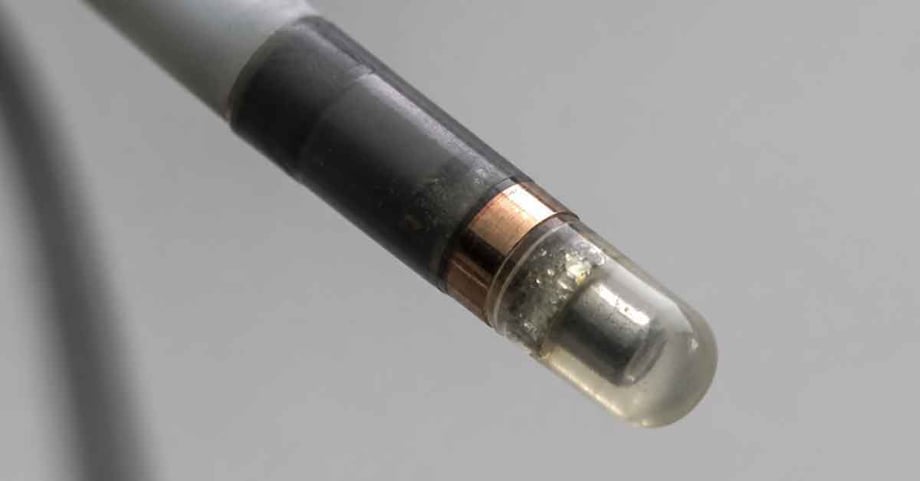
Per il team di sviluppo, la questione decisiva non è soltanto se la bobina possa essere avvolta. Occorre anche capire se il sensore EM manterrà il proprio comportamento elettrico, magnetico e meccanico dopo l'assemblaggio, la flessione, l'incapsulamento, la sterilizzazione e l'uso clinico. Questo articolo segue tale percorso, dalla progettazione del componente all'applicazione. Esamina i sensori EM nell'ablazione cardiaca con catetere, nella broncoscopia con navigazione elettromagnetica, negli strumenti neurochirurgici e spinali e in diverse applicazioni emergenti nei dispositivi medici.
Punti chiave: sensori EM e produzione di microbobine
- Un sensore EM trasforma un campo magnetico variabile in dati di posizione o orientamento utilizzabili per un dispositivo medico.
- Filo, isolamento, materiale del nucleo, geometria di avvolgimento e collegamento elettrico influenzano congiuntamente il comportamento elettrico e meccanico del sensore.
- Per i team di ingegneria, la sfida consiste nel trovare un partner di produzione in grado di tradurre requisiti elettrici, meccanici e di processo molto stringenti in un progetto di microbobina ripetibile. KUK Coils è un esempio di fornitore specializzato in questo settore.
- Cateteri cardiaci, sistemi ENB e strumenti chirurgici pongono requisiti diversi in termini di dimensioni, flessibilità, integrazione e validazione del sensore EM.
- Il percorso di sviluppo più affidabile collega la progettazione della bobina all'intero dispositivo fin dai primi campioni di fattibilità.
Che cos'è un sensore EM nella navigazione medica?
Un sensore EM rileva un campo magnetico e converte tale interazione in informazioni sulla posizione o sull'orientamento di un dispositivo medico. Un sistema di tracciamento elettromagnetico combina in genere un generatore di campo, uno o più sensori, un'elettronica di elaborazione del segnale e un software. In un sensore EM induttivo, un campo magnetico variabile induce una tensione in una microbobina avvolta. L'elettronica del sensore elabora questo segnale e lo utilizza per stimare la posizione o l'orientamento del catetere, della guida o dello strumento.
Una recente rassegna descrive questo principio in dispositivi medici miniaturizzati come cateteri, endoscopi, robot a capsula e strumenti chirurgici. La microbobina è quindi molto più di un componente passivo miniaturizzato: le sue dimensioni, il suo orientamento, i suoi valori elettrici e la sua posizione all'interno del dispositivo finito contribuiscono tutti al comportamento del sensore EM.
Perché la progettazione della microbobina è importante per un sensore EM?
La progettazione della microbobina è importante perché il sensore deve rientrare in un ingombro meccanico ridotto e, allo stesso tempo, fornire una risposta stabile e misurabile. Un maggior numero di spire può favorire un segnale indotto più intenso, ma incide anche su resistenza, spazio disponibile e complessità di avvolgimento. La progettazione deve inoltre tenere conto del dispositivo circostante. Un fusto di catetere, un rinforzo a treccia, uno strumento metallico, un adesivo o un materiale di incapsulamento possono influenzare il posizionamento del sensore EM e il comportamento del campo elettromagnetico attorno ad esso.
Nella pratica, le applicazioni mediche e per sensori richiedono spesso più del semplice avvolgimento in miniatura. Tecnica di collegamento, collaudo, invasatura e assemblaggio possono influenzare le prestazioni del sensore finito all'interno del dispositivo. Questo contesto produttivo è importante perché il requisito finale riguarda l'intero gruppo sensore, non solo la bobina avvolta.
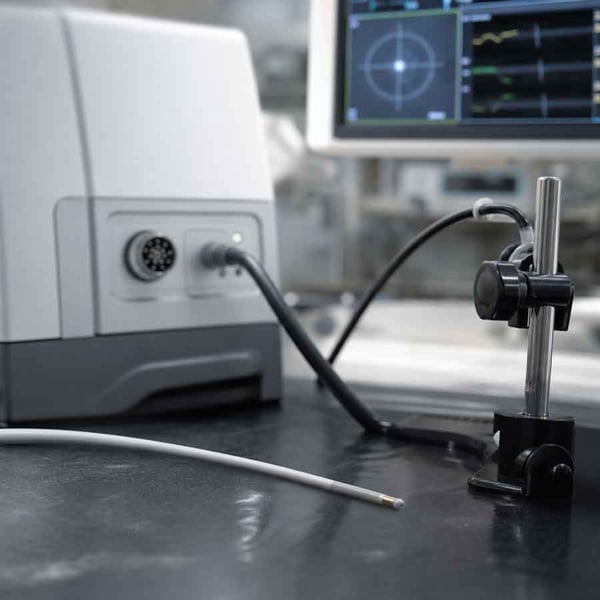
In che modo filo e isolamento influenzano un sensore EM?
Il diametro del filo determina quante spire possono essere alloggiate nel volume disponibile e quale resistenza presenta il sensore EM. Un filo ultrasottile consente progetti estremamente compatti, ma richiede anche una manipolazione controllata, una tensione precisa e processi di collegamento adeguati. I produttori attivi nelle applicazioni mediche e per sensori lavorano spesso fili fino a circa 0,010 mm, ma il diametro appropriato dipende comunque dai valori elettrici richiesti, dall'ingombro meccanico, dal metodo di collegamento e dal processo produttivo del dispositivo specifico.
L'isolamento è altrettanto importante. Separa le spire adiacenti, sostiene l'affidabilità elettrica e deve essere compatibile con le temperature, le sostanze chimiche, le sollecitazioni di flessione e le condizioni di sterilizzazione definite per il dispositivo medico finito.
In che modo il materiale del nucleo e la geometria di avvolgimento influenzano il comportamento del sensore EM?
Le microbobine a nucleo d'aria e a nucleo magnetico rispondono a priorità di progetto diverse:
-
Una microbobina a nucleo d'aria lascia libero il centro e può essere integrata attorno a un lume o a un altro componente.
-
Una microbobina a nucleo magnetico concentra il flusso magnetico e può favorire un design compatto del sensore quando materiale e geometria del nucleo sono adatti all'applicazione.
A seconda dell'applicazione, i produttori possono ricorrere all'avvolgimento diretto, a materiali magnetici per il nucleo come ferrite, mu-metal o leghe amorfe e a diametri di microbobina a partire da dimensioni molto ridotte. I progetti a nucleo d'aria possono inoltre essere adattati a geometrie specifiche del cliente e a diametri interni molto ridotti. La geometria di avvolgimento determina poi il modo in cui il filo occupa lo spazio disponibile. Numero di spire, passo, struttura a strati, asse della bobina e tolleranze dimensionali influenzano l'induttanza e la costanza del sensore EM da un'unità all'altra.
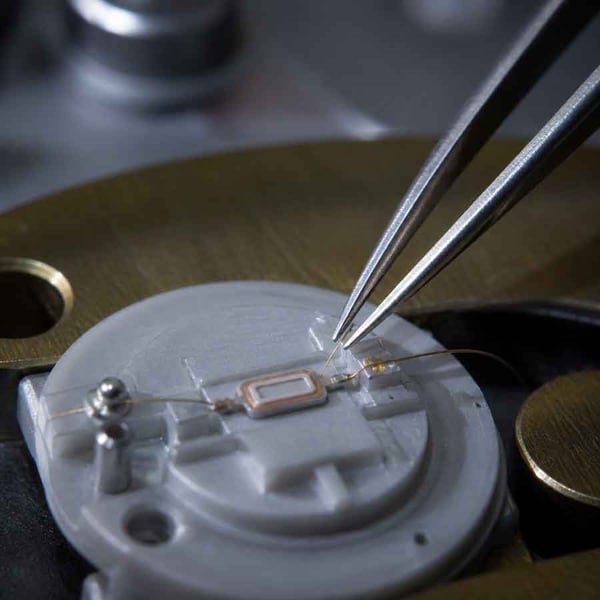
Perché collegamento elettrico, incapsulamento e collaudo sono importanti?
Il collegamento elettrico è una transizione critica tra la microbobina e l'elettronica circostante. Con dimensioni miniaturizzate, la connessione deve essere elettricamente stabile senza danneggiare il filo né alterare la geometria prevista del sensore. Incapsulamento o invasatura possono proteggere la bobina, fissarne la posizione e offrire protezione meccanica o ambientale. Il materiale e il processo devono essere scelti in modo che il sensore EM finito resti stabile, senza introdurre tensioni o movimenti indesiderati.
Il collaudo deve poi coprire le caratteristiche rilevanti per l'applicazione. Nella produzione di bobine miniaturizzate ciò comprende spesso la misura in serie di valori come resistenza ohmica e induttanza, con ulteriori verifiche definite dai requisiti dello specifico gruppo sensore.
In che modo un sensore EM supporta l'ablazione cardiaca con catetere?
Nell'ablazione cardiaca con catetere, il sensore EM supporta la localizzazione e il tracciamento del catetere. È importante distinguere questa funzione dall'elemento terapeutico di ablazione, che eroga l'energia del trattamento.
Il sensore di tracciamento aiuta il sistema di navigazione a stimare posizione e orientamento della punta del catetere mentre questo si muove attraverso il sistema vascolare fino al cuore. Tali informazioni possono essere combinate con immagini anatomiche o con una mappa elettroanatomica per supportare la guida della procedura.
La microbobina deve trovare posto in un'estremità distale piccola e flessibile e rimanere stabile in caso di flessioni e torsioni ripetute. Anche la posizione del sensore rispetto alla punta del catetere deve essere controllata, perché questo scostamento fisico diventa parte del modello di navigazione.
Per il produttore, ciò significa sviluppare come un unico problema di progettazione la bobina, il collegamento, l'isolamento, l'incapsulamento e l'integrazione nel catetere. Il sensore EM dovrebbe essere valutato dopo l'integrazione e nelle condizioni meccaniche, termiche e di sterilizzazione rilevanti per il catetere finito.
Come viene utilizzato un sensore EM nella broncoscopia con navigazione elettromagnetica?
La broncoscopia con navigazione elettromagnetica (ENB) combina una ricostruzione tridimensionale dei dati TC con una sonda orientabile e un canale di lavoro per guidare gli strumenti verso bersagli polmonari periferici. Un sensore EM miniaturizzato aiuta il sistema a tracciare posizione e orientamento della guida orientabile.
Durante la procedura, il sistema registra dapprima i punti di repere anatomici e poi utilizza la guida tracciata per navigare nell'albero bronchiale. Questa rassegna sulla broncoscopia con navigazione elettromagnetica descrive il rapporto tra pianificazione, registrazione e navigazione.
La microbobina o il gruppo sensore devono quindi essere compatti, posizionati con precisione e compatibili con sterzate ripetute. La flessione della guida non deve spostare il sensore rispetto alla punta di lavoro né modificarne il comportamento elettrico al punto da ridurre l'affidabilità della navigazione.
La sfida produttiva è strettamente legata alla registrazione. Una piccola differenza ripetibile tra la posizione fisica del sensore e quella ipotizzata nel modello software può trasformarsi in un errore a livello di sistema. Posizionamento costante, collegamento elettrico stabile e incapsulamento controllato contribuiscono tutti a un gruppo sensore EM più prevedibile.
In che modo i sensori EM supportano gli strumenti neurochirurgici e spinali?
I sensori EM possono aiutare a tracciare strumenti neurochirurgici e spinali senza dipendere dalla linea di vista diretta di una telecamera. Ciò può essere utile quando gli strumenti si trovano all'interno del corpo o quando teli, tessuti o l'allestimento della sala operatoria ostacolano i marcatori ottici.
I possibili tipi di strumento comprendono sonde, aghi, elettrodi, guide e altri utensili la cui posizione deve essere messa in relazione con l'imaging preoperatorio o intraoperatorio. Nelle procedure spinali il sistema deve inoltre tenere conto dei componenti metallici vicini, che possono distorcere il campo elettromagnetico.
Per il produttore di microbobine, il posizionamento del sensore è centrale. Il sensore deve avere una relazione definita con la punta di lavoro e con l'asse dello strumento, mentre il gruppo deve sopportare manipolazione, sterilizzazione e sollecitazioni meccaniche.
La validazione dovrebbe svolgersi in un ambiente che rappresenti la procedura prevista. Il risultato rilevante non è solo la resistenza o l'induttanza della bobina, ma l'accuratezza e la ripetibilità dell'intero strumento tracciato.
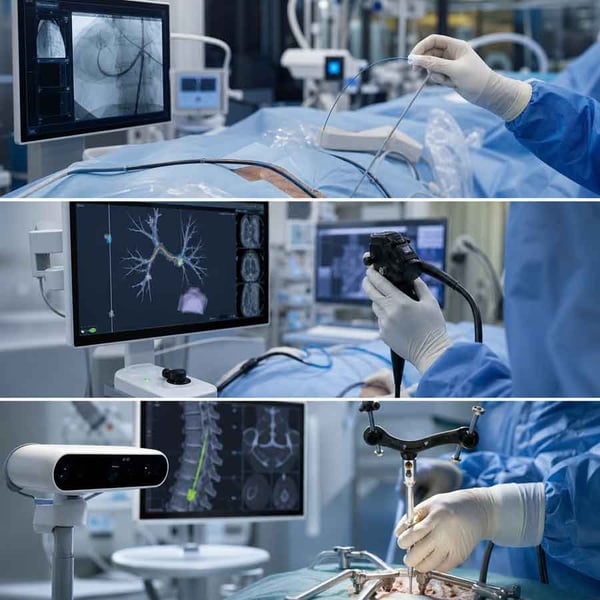
Dove altro possono i sensori EM ampliare le capacità dei dispositivi medici?
I sensori EM possono supportare altre applicazioni mediche in cui sono preziose informazioni di posizione compatte e in tempo reale. Gli esempi comprendono fili guida tracciati, strumenti endoscopici, strumenti robotici o a continuum, aghi guidati da ecografia e dispositivi a capsula. La ricerca sul tracciamento elettromagnetico nei dispositivi medici miniaturizzati tratta anche cateteri robotici, endoscopi, robot a capsula e strumenti chirurgici guidati da immagini. Queste applicazioni condividono una domanda di progetto comune: come può il sensore restare piccolo e affidabile operando in un ambiente ristretto e in continua evoluzione?
Nei dispositivi a capsula o ingeribili, le priorità possono includere funzionamento wireless, basso consumo e vincoli di spazio molto severi. Negli strumenti robotici o flessibili le priorità si spostano piuttosto verso forma, movimento, registrazione e resistenza alle distorsioni causate dalle apparecchiature circostanti. Questi esempi ampliano il ruolo del sensore EM senza modificare il principio produttivo centrale. La bobina deve essere progettata per il sistema in cui opererà.
Che cosa cambia quando un sensore EM diventa parte di un dispositivo completo?
Il dispositivo completo introduce variabili che non sono visibili in una misura della bobina isolata. Posizione, orientamento, materiali adiacenti, percorso dei cavi e incapsulamento del sensore possono influenzare il risultato della navigazione. Componenti metallici e altre sorgenti elettromagnetiche possono distorcere il campo. Anche il movimento meccanico può generare errori se la bobina si sposta all'interno del proprio alloggiamento o se il collegamento cambia durante l'uso. Per questo la validazione a livello di sistema dovrebbe seguire i test sui componenti. Il dispositivo assemblato dovrebbe essere valutato in condizioni realistiche di flessione, termiche, di sterilizzazione ed elettromagnetiche, con un metodo di prova adeguato all'applicazione clinica prevista.
Per i team alla ricerca di supporto produttivo, può essere sensato valutare fornitori con comprovata esperienza nell'avvolgimento miniaturizzato, nell'assemblaggio e nella validazione per applicazioni mediche impegnative – ed è proprio su questo che si concentra il lavoro di KUK Coils nel settore medicale e dei sensori.
In conclusione: quattro raccomandazioni per lo sviluppo di sensori EM
-
Definire il sensore EM partendo dall'applicazione. Accuratezza di posizione, orientamento, spazio disponibile, flessibilità, ambiente operativo e requisiti di sterilizzazione dovrebbero determinare la specifica della bobina fin dall'inizio.
-
Coinvolgere il produttore di microbobine prima che il progetto meccanico sia definito. Un confronto precoce può far emergere vincoli legati a manipolazione del filo, geometria del nucleo, collegamento elettrico, incapsulamento, collaudo e produzione ripetibile.
-
Validare il sensore EM dopo l'integrazione nel catetere, nella guida o nello strumento. Il risultato più significativo è la prestazione del gruppo completo in condizioni rappresentative dell'uso clinico.
-
Progettare il processo per la ripetibilità. Un prototipo realizzato a mano con successo è una tappa importante, ma un programma di dispositivo medico richiede anche un percorso controllato verso una produzione in serie costante.
Il valore di una microbobina si misura, in ultima analisi, dalla funzione che rende possibile. Per un sensore EM, tale funzione è un'informazione affidabile sulla posizione, sull'orientamento o sul movimento di un dispositivo medico. Per ottenerla, progettista della bobina, sviluppatore del dispositivo e produttore devono partire dagli stessi requisiti a livello di sistema.
Leggete la nostra guida con sette elementi essenziali per un progetto di microbobine di successo come panoramica tecnica sintetica.